
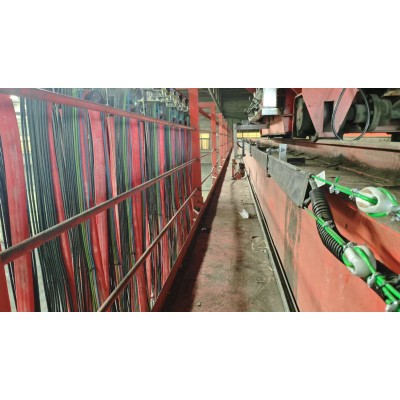



港口散货卸船作业长期处在盐雾、扬尘、水汽交替的恶劣环境中,传统依靠激光、编码器的定位方案很容易受水雾遮挡、盐雾腐蚀影响,信号时常波动丢失,操作人员需要持续观察船体位置和抓斗落点,人工对位耗时久,不同班次操作标准不一,容易出现偏位撒料、对位超时的情况,制约码头装卸效率提升。微深节能格雷母线卸船机定位系统依托电磁感应编码检测方案,沿卸船机大车行走轨道敷设母线线缆,配合车载天线箱非接触读取位置信息,不受粉尘、水雾、强光干扰,持续输出稳定的位置数据,开机无需回零校准,能够适配码头复杂工况的连续作业需求。
系统采集到的位置数据实时上传至卸船机主控与码头中控平台,支撑大车自动行走、抓斗定点对位、料流协同控制等自动化逻辑,可和皮带输送、料仓分配、安全联锁模块联动,根据船舱分区规划自动调整停靠点位,同步生成位置轨迹记录,为作业流程追溯提供数据支撑。系统预留标准化通信接口,能够兼容现有卸船机电控改造,现场施工以轨道侧敷设为主,无需大幅改动原有机械结构,改造周期可控,降低码头停机改造带来的生产损失。
系统内置多重安全防护逻辑,依托连续位置反馈实现区间限速、边界限位、多机防碰撞联锁,当设备靠近预设危险区域时自动减速预警,规避轨道上多台卸船机交叉作业的碰撞风险。母线和天线箱选用耐盐雾、耐腐蚀防护材质,适配海边高湿度腐蚀环境,非接触式检测结构不存在机械摩擦损耗,日常维护工作量低,减少传感器定期更换、光路清理等运维投入,适合港口长期不间断的装卸生产模式。
这套定位方案落地之后,卸船机对位的重复性偏差得到有效改善,减少物料洒落造成的损耗与现场清理工作量,降低现场操作人员的作业强度,助力码头从人工值守模式逐步转向远程监控自动化作业。稳定连续的位置数据也为码头整体调度系统提供可靠底层感知,便于统筹船舶靠离计划、物料输送节奏,帮助企业优化泊位周转效率,实现散货卸船工序的安全化、规范化升级。